2025.07 — 2025.12 · 运动控制 / 嵌入式开发
四足机器人运动控制研究
12 自由度四足机器人从零研发:拆解学习 → 单腿调试 → 整狗组装 → 整狗测试。
达妙H7FreeRTOSRS-485PIDMPCFOC
阶段一:拆解研究成品机器狗
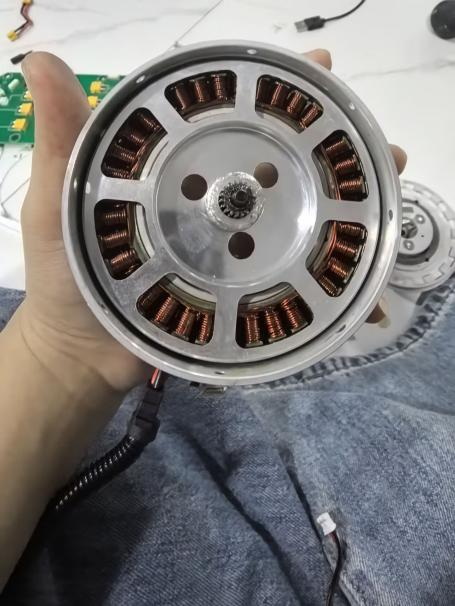
拆解优宝特成品机器狗,研究其电机结构、驱动板布局与关节设计,理解商品化四足机器人的机械与电控方案,为自研提供参考。
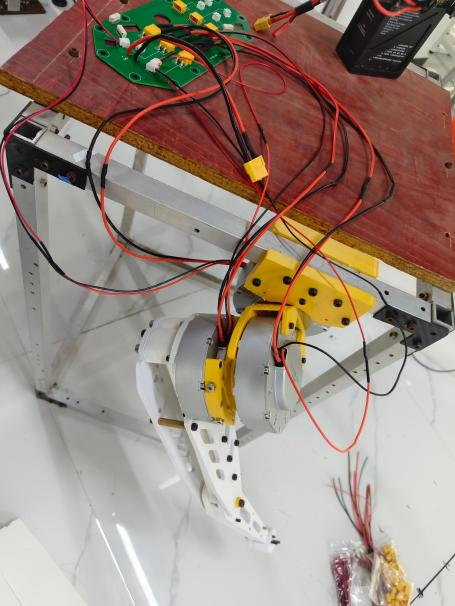
阶段二:单腿调试
基于达妙 H7 + FreeRTOS 搭建单腿控制框架,验证 FOC 驱动、RS-485 通信与 PID 位置控制,为整机控制打基础。
阶段三:整狗组装
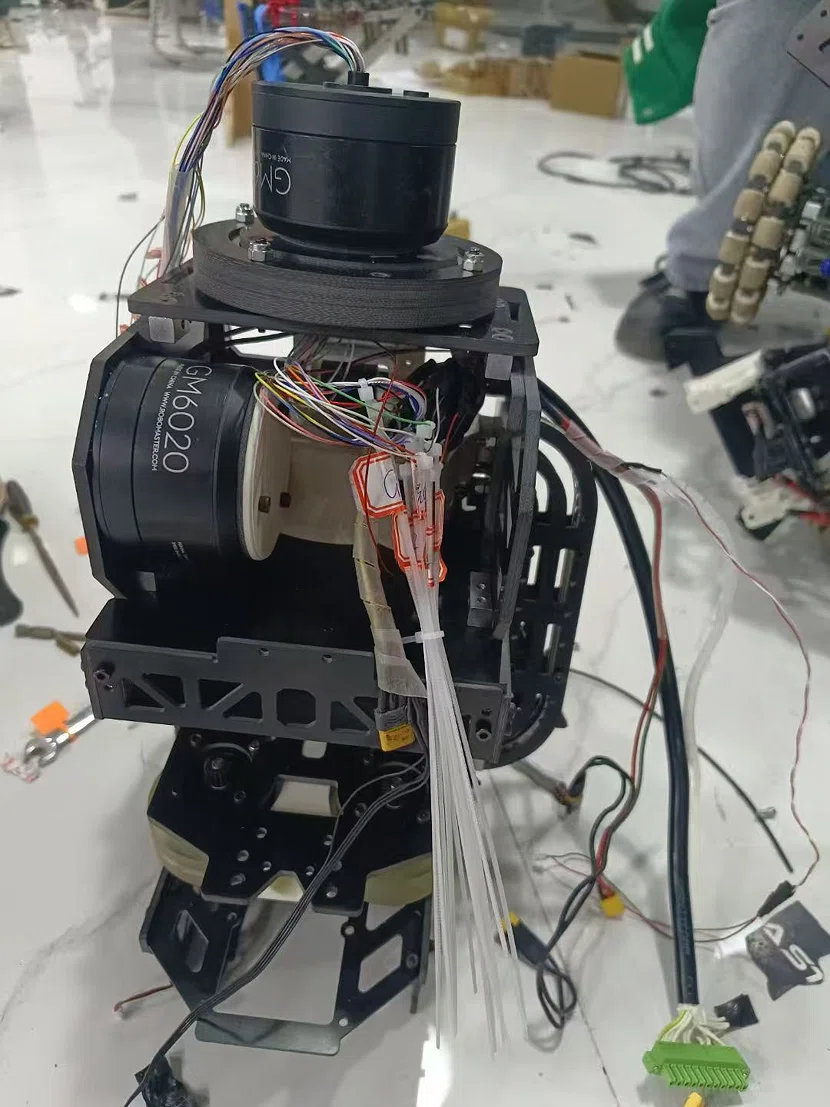
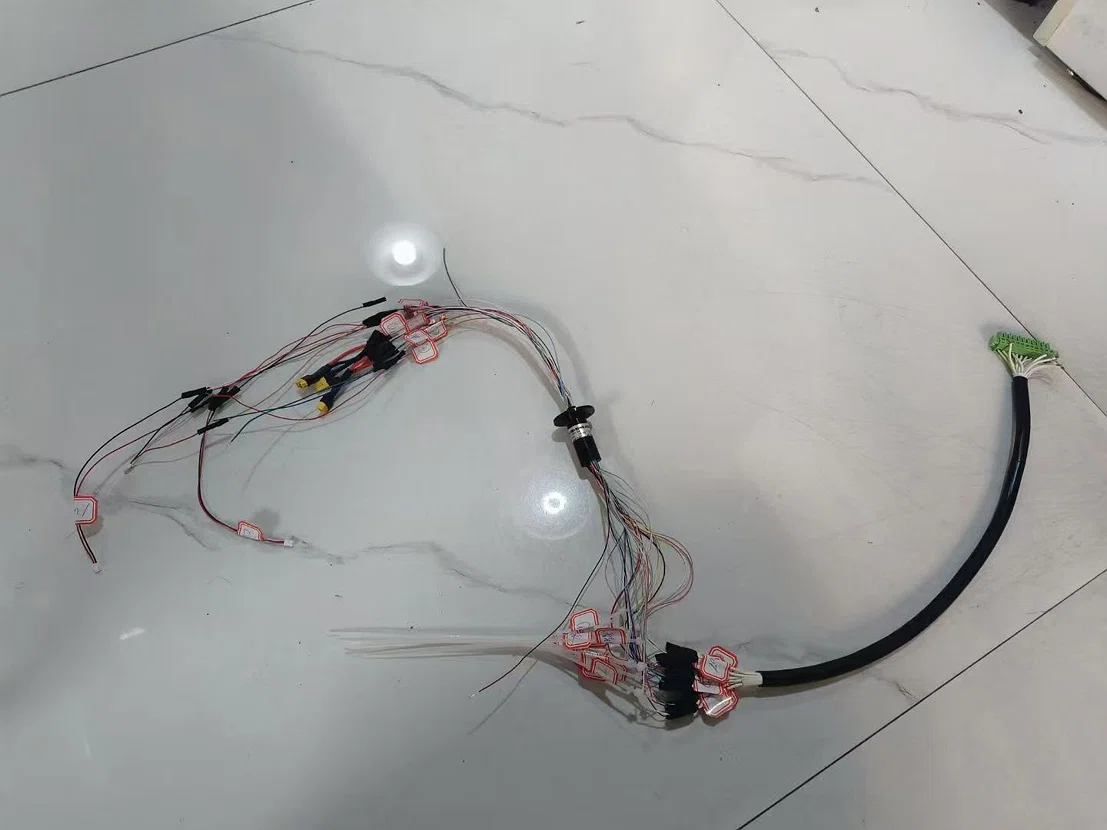
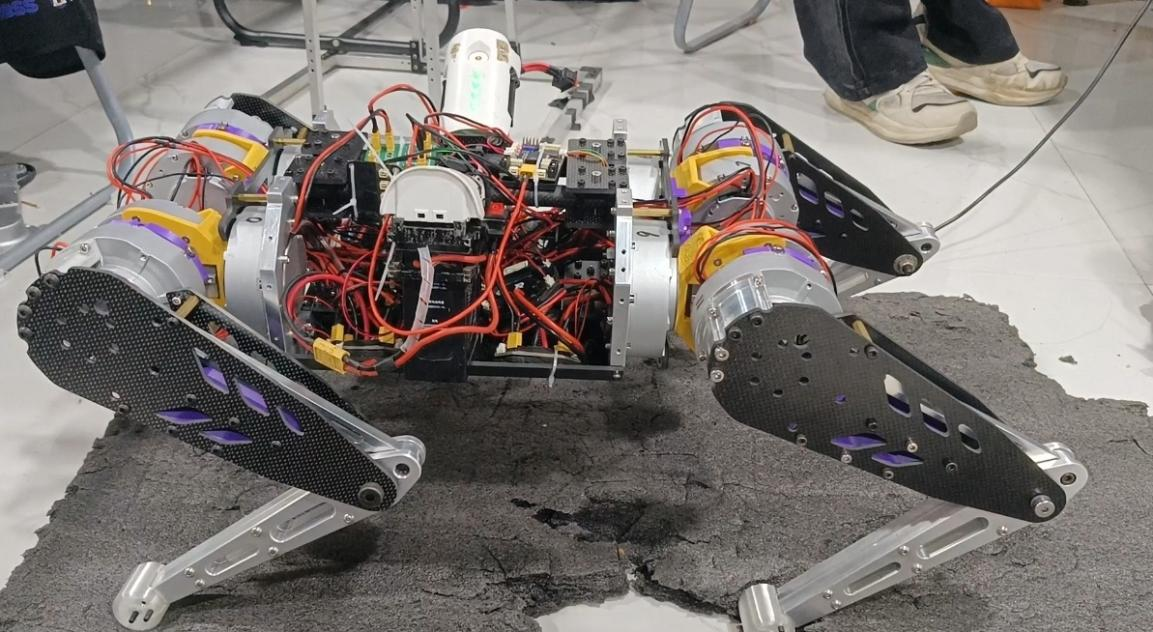
完成四条腿与机身的机械集成,布置电控板、电源与线束,设计走线方案,解决多电机协同的布线与供电问题。
阶段四:整狗测试与步态调试
整机联调,实现多地形 Trot 步态与连续转向。基于 DOG_MODE 状态机实现模式切换(响应 < 7ms),基于 detect_task 实现 10ms 周期掉线检测,最终参展科创桂林。
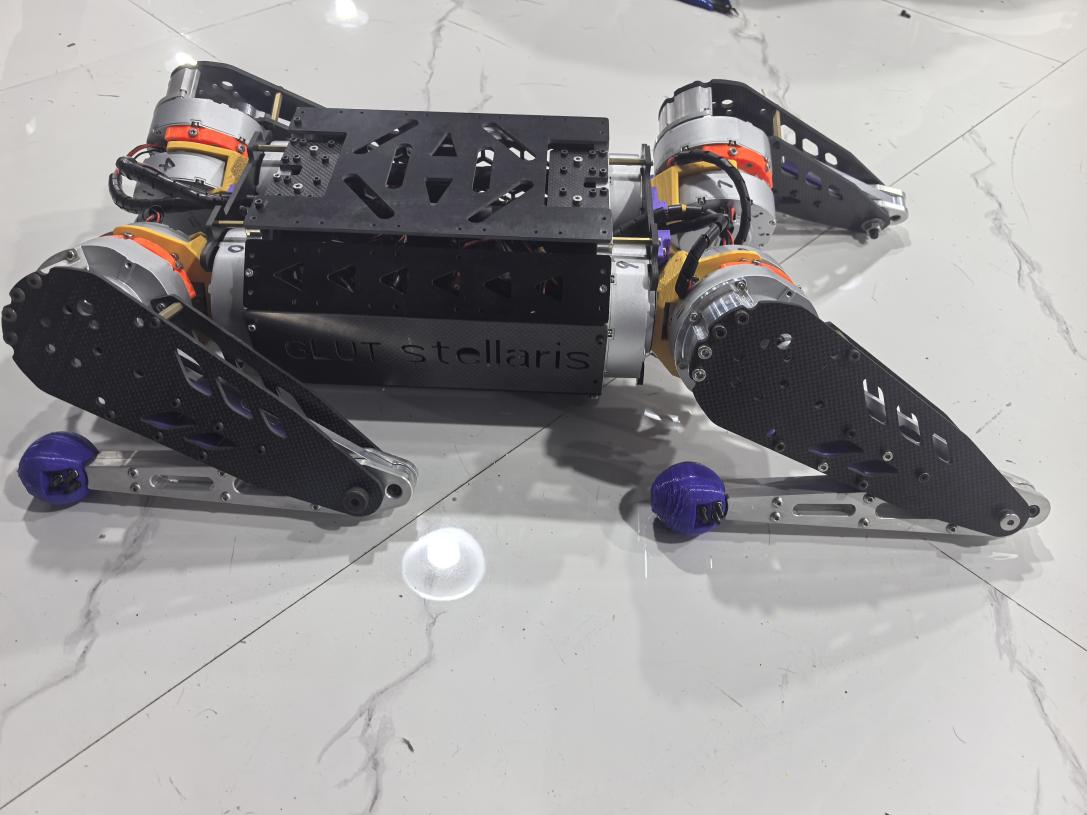
成果:12 自由度四足机器人稳定运行 · 多地形 Trot 步态 · 参展科创桂林